As I was about to jump on to something else, my dad brought me to a screeching halt. “Write it down,” he said. “A scientist records what he observes. If you don’t work methodically and write down what you observe, you’re not a scientist. You’re just playing around.”

Robert Bruce Thompson - DIY Science: Illustrated Guide to Home Chemistry Experiments: All Lab, No Lecture

lunes, 14 de diciembre de 2015

Dia 18. Base caliente. II


Después de seguir las indicaciones de los videos del post anterior y de este, a la hora de hacer las pruebas, me encontré que la base caliente no alcanzaba la temperatura suficiente. 

El problema resultó estar en el grosor de los cables. Los cables recuperados de la fuente de alimentación no sirven para llevar tanta intensidad. Con ellos, la base se calentará muy despacio, no llegará a la temperatura deseada y los cables también se calentarán mucho.

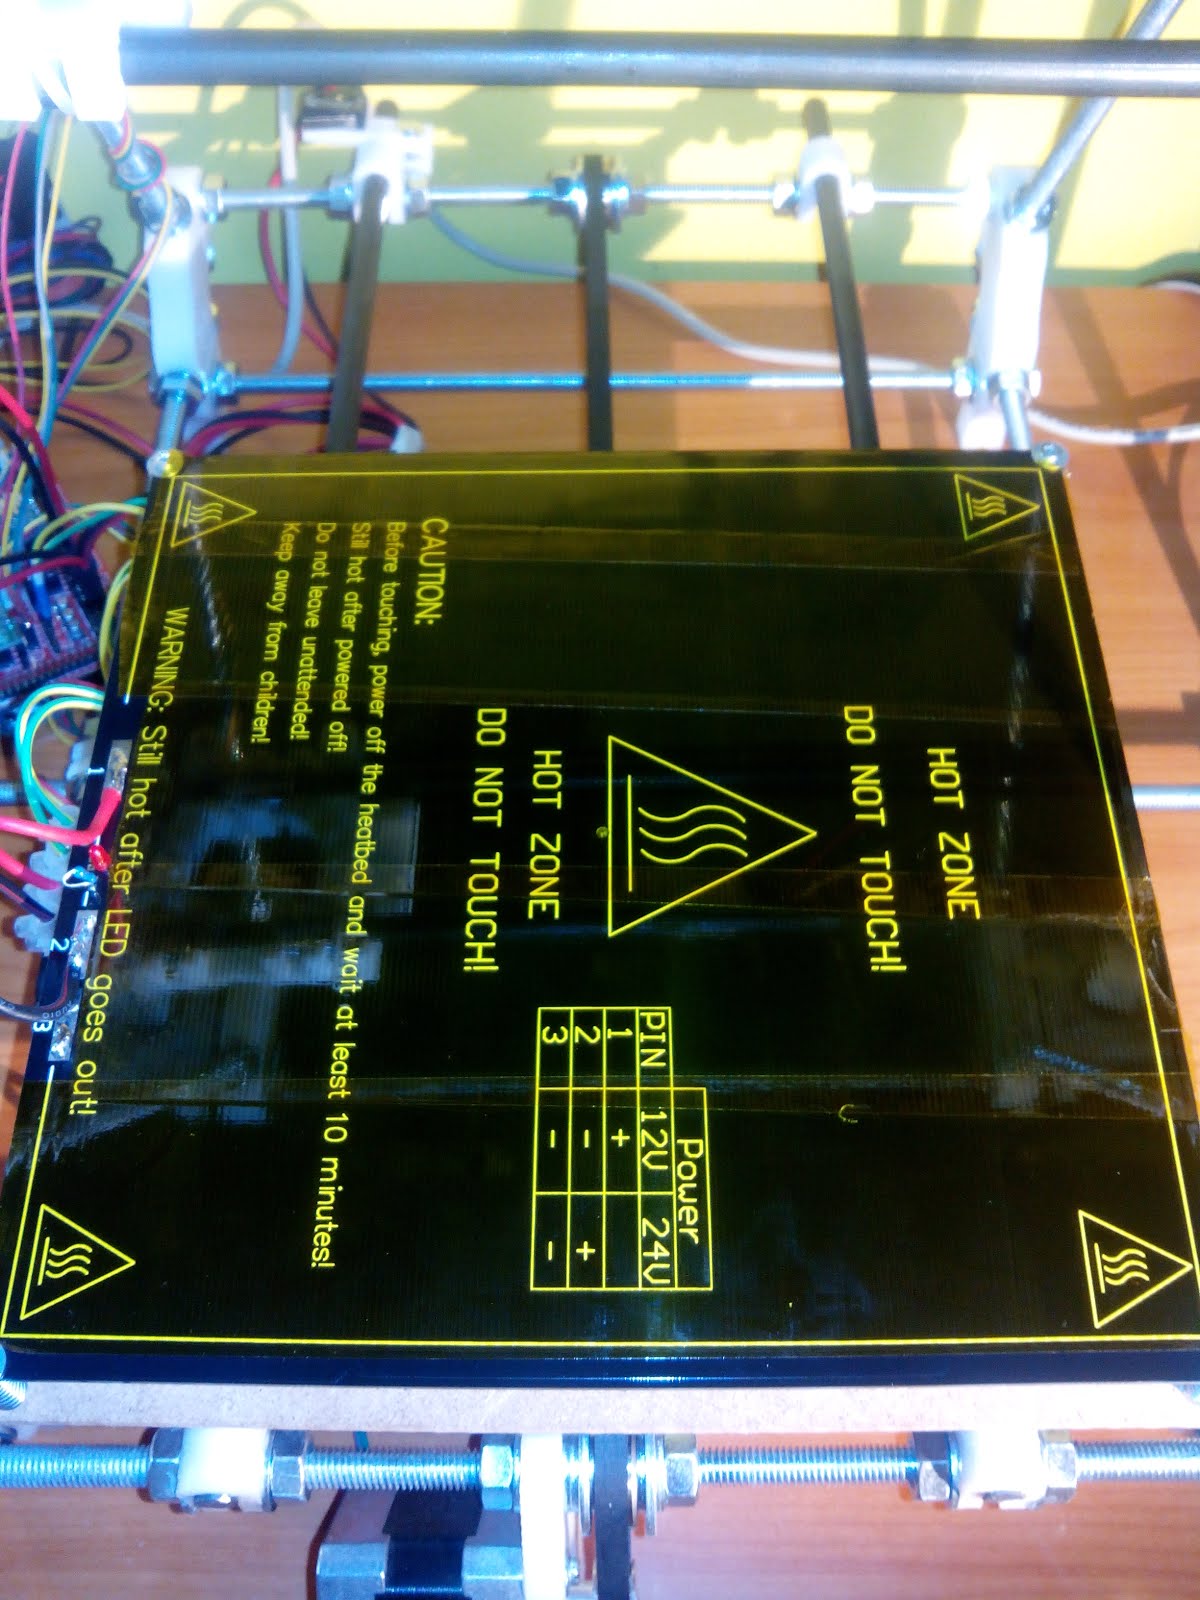
Sustituí los cables con otros de 0'75 mm2 de sección que saqué comprado cable de audio y separando los dos hilos. También aproveché para quitar el bloque de estaño y conectar los pines 2 y 3 de un modo más limpio.

Conexión entre los pines 2 y 3. Conexión de los nuevos cables a la base caliente


A la altura del video 50 (en este mismo post), hay algunas notas sobre las pruebas de la base caliente.


No lo he probado en este momento porque no me apetecía cambiar el firmware.

mi RAMPS es la 1.4 y se le conecta la base caliente igual que a la 1.3.

Borna 8. Atención a la polaridad de los cables, el rojo es el que va al pin 1 de la base caliente


Aunque no lo dice, los cables del video parece que tienen una cubierta extra (posiblemente termoretráctil), supongo que es para protegerlos del calor de la base.

Para aislarlos un poco (y por si acaso la cubierta normal del cable no aguanta el calor), he pegado una capa de cinta Kapton en la base caliente por donde van a pasar los cables del termistor.

Termistor colocado y sujeto a conciencia con cinta Kapton de 50mm de ancho.

Para la medida de la resistencia del termistor es muy importante tener en cuenta la temperatura ambiente de la habitación en la que se está.


Mi termistor es de 100 KΩ pero a una temperatura ambiente de 19ºC el multímetro me daba una medida de 123 KΩ. En un principio pensé que se habían equivocado al enviármelo y lo configuré como si fuera un termistor de 200 KΩ.

Cuando conectaba con el Pronterface,  me decía que la temperatura ambiente era de 37ºC. Al configurarlo como termistor de 100 KΩ, el Pronterface ya me daba una lectura correcta.


Los resultados de mis pruebas.

Con cable recuperado de la fuente de alimentación: tarda 17 minutos para subir 49ºC (desde los 42ºC hasta los 93ºC).

Con cable de audio, 75 mm2 de sección: tarda 14 minutos para subir 82ºC (desde los 22ºC hasta los 104ºC).

A partir de los 90ºC el aumento de temperatura va mucho más lento.

Como dice en el video, no es necesario llegar a los 110ºC para imprimir. Si se usa PLA en lugar de ABS, la temperatura es mucho más baja. Y se puede bajar más con aditivos que ayuden a que la primera capa de plástico se pegue, como la laca.


En los foros de usuarios de impresoras 3D se pueden encontrar hilos dedicados a mejorar el agarre del plástico y muchos ha llegado a la conclusión de que la laca es de las mejores soluciones en relación calidad/precio. También han encontrado que la variedad "antiencrespamiento" no vale.

También se puede ver en algunas tiendas laca específica para impresión 3D, muchas veces se trata de laca normal a la que no se le ha añadido perfume.

Post en un blog sobre el uso de la cama caliente y la laca en: http://elfilamento.com/2014/08/17/como-evitar-el-warping/


La base caliente con la Kapton.


domingo, 15 de noviembre de 2015

Dia 17, Base caliente. I


NOTA: Antes de soldar nada, ved el post siguiente porque hubo problemas con el grosor del cable.


El modelo de base caliente que tengo yo es el MK2b, se pueden ver las especificiones en el enlace: http://reprap.org/wiki/PCB_Heatbed#MK2b_Dual_Power_Technical_Details

Cuando compré los tornillos no había de M3x30mm en ninguna parte, un par de años más tarde los he encontrado en uno de los bricos por los que paso. Recordad siempre revisar los catálogos en busca de cosillas así.

Las pinzas para los muelles las encontré en un chino. En mi caso me costó 70 céntimos el paquete de 20 pinzas.


Así queda. A la placa le falta una soldadura en esa foto, ojo.

La base caliente, LAS SOLDADURAS EN ESTA FOTO ESTÁN INCOMPLETAS.


Aunque mi base caliente es distinta, como la alimento con 12 voltios igual que en el video, la resistencia del led sigue siendo de 1K. El led se pone con "la pata larga" mirando al pin 1.

Como curiosidad, la resistencia de mi base caliente es de 2'6 ohmios, que está dentro de los márgenes para los 24V.

Las soldaduras que hay que hacer son iguales a los del video excepto por un detalle. Hay que puentear los pines 2 y 3, ya sea con un cable entre ambos (que quedaría elegante) o con un pegotazo de estaño.

Detalle del puente con pegote de estaño.


No pongáis un segundo cable del pin 3 a la clema de conexión porque os puede quemar un trozo del cable que, cuando se hace la prueba del video, va a la fuente de alimentación. No es algo grave, solo hay que pelar otro trozo de cable y ponérselo a la clema.

Como curiosidad, si soldáis un cable a uno solo de los pines 2 o 3 y no hacéis el puente, al probarlo solo se os calentará una mitad de la base.


domingo, 4 de octubre de 2015

Dia 16, software y códigos GCODE


En Windows anteriores a Windows Vista, se puede usar el Hyperterminal que viene por defecto en el sistema.

Aquí hay un breve tutorial (en ingles) para usarlo y conectar: https://learn.sparkfun.com/tutorials/terminal-basics/hyperterminal-windows

Si no se quiere usar el Hyperterminal o se está usando un Windows posterior a Vista (com el 7 u el 8), hay una alternativa bastante veterana y open source llamada Tera Term.

Se puede bajar de aquí: https://en.osdn.jp/projects/ttssh2/releases/
Un breve tutorial sobre cómo usarlo: https://learn.sparkfun.com/tutorials/terminal-basics/tera-term-windows

El TeraTem detectará el Arduino Mega enchufado. Se elige ese puerto para abrir la conexión (anota en qué COMx está porque lo usarás más tarde).
Una vez abierto, hay que ir a:
Setup -> Terminal -> Marcar casilla de "Local echo"
Setup -> Serial Port -> Poner 115200 en "Baud rate"


También hay que instalar el módulo pySerial. El python de 32 bits funciona bien en los entornos de 64 bits y pySerial tiene un instalador para win32. Si se tiene ya instalado python para 64 bits hay que hacer lo siguiente (solo he podido instalarlo para Python 2.7)

    a. Acceder a https://pypi.python.org/pypi/pyserial y bajar el archivo tar.gz.

    b. Abrir el comprimido (con 7zip va bien) y buscar la carpeta pyserial-x.y (x e y son los números de la versión)

    c. Extraer esa carpeta.

    d. Usando la ventana de comandos, entrar en esa carpeta y ejecutar:
    python setup.py install

Puede que en lugar de "python" haya que escribir toda la ruta al ejecutable.Si se instaló en su ubicación por defecto, sería C:\Archivos de programa\Python27\python

Se comprueba si se ha instalado bien arrancando python y escribiendo el comando "import serial" en la consola. Si no dá ningún mensaje de error es que se ha instalado bien.


Los puertos serie en Windows para Python se indican de la siguiente manera:
s = serial.Serial("COMx", 115200)

el valor de "COMx" es el mismo que da el TeraTerm cuando detecta el Arduino así que, aunque no se vaya a usar el Tera Term, viene bien tenerlo para asegurarnos de que estamos abriendo el puerto serie correcto.
Si no hay posibilidad de usar el Tera Term, con el IDE de Arduino también se puede determinar en qué puerto COM está conectado el Arduino.


Vuelvo al problema de que el Printrun ya preparado con el SkeinForge que ofrece el tutorial no me funciona en Windows. El que he ofrecido yo anteriormente (y que es el que estoy usando) trae el Slic3r. Imagino que el Slic3r estará algo más maduro que cuando se hicieron esos videos ya que han pasado 3 años.


Sobre los perfiles: No he encontrado cómo poder abrir un perfil de SkeinForge con Slic3r, lo he dejado con los valores por defecto aunque ya he visto que voy a tener que cambiar algunos de ellos porque, por ejemplo, mi aguja (Nozzle) tiene un diámetro menor.

Al abrir el cubo de calibración, me lo pone en el centro igual que en el video y la impresión en vacío parece ir bien.Le ha llevado 13 minutos con 18 segundos.

domingo, 23 de agosto de 2015

Día 15, Montaje del eje Z y cableado de motores y fin de carrera.


La manguera de plástico se puede encontrar en ferrerías como "tubo de plástico transparente de X mm de diámetro" y se puede comprar por metros, yo tenía en casa un metro de tubo de 10 mm por otra razón y he cortado un par de trozos del mismo.

Es un tubo que se corta muy fácilmente con un cutter. Intenté pegarlo con superglue pero no agarraba bien, al final, lo sujeté con cinta adhesiva y apreté bien los acoples.


Los cables de mis motores eran demasido finos para las clemas así que los he empalmado con cinta aislante.


He encontrado complicado hacer la medición porque no tenía muchos puntos de apoyo, pero pude sacar un par de medidas correctas.


No dispongo de las piezas para montar la electrónica así que esta parte queda sin hacer.


Es muy importante probar los motores de cada eje después de cablearlos, sobre todo para comprobar los sentidos de los ejes.

Eje X, sentido positivo hacia la derecha.
Eje Y, sentido positivo hacia el frente.
Eje Z, sentido positivo hacia abajo.

Si alguno de los ejes no tiene el sentido correcto, hay que darle la vuelta al conector, ya sea en la RAMPS o en el enchufe al motor.


Como el superglue seguía sin pegar, he terminado usando una pistola de pegamento caliente (de esas que también se usan en manualidades).

Lo más seguro es que, cuando se ponga el extrusor, habrá que mover los finales de carrera para evitar que el extrusor se salga de la base de impresión.


Detalle de la impresora con los cables de los motores y los finales de carrera recogidos.

La parte de máquina CNC de la impresora, finalizada.


Ojo, los finales de carrera solo paran el movimiento de los ejes en el sentido negativo.

En lugar de vaselina para los ejes y la varilla roscada, he usado un aceite de silicona que tenía por aquí. Lo tienen a veces en los supermercados Aldi (200 ml por 1'50€).


domingo, 16 de agosto de 2015

Día 14, montaje del eje Y


La plantilla se puede bajar de la siguiente sección de la wiki: http://www.iearobotics.com/wiki/index.php?title=Guia_de_montaje_de_la_Prusa_2#Montaje_del_eje_Y Recomiendo bajar la fuente en DXF y abrirla con algún visor gratuito.

He tenido problemas con la plantilla porque mis soportes para los rodamientos lineales son bastante distintos.
El soporte de rodamiento lineal. Mucho más cerrado que el del video.
También, a la hora de colocar las varillas, he tenido que meter los soportes al mismo tiempo que los rodamientos. 

Para obtener los taladros para este tipo de soporte, he tenido que ponerlos sobre la plantilla y marcar la posición de sus agujeros.


Las barras ya montadas con los rodamientos y sus soportes puestos.

A la espera de la tabla.


----


Los taladros tienen que permitir el paso de un tornillo M3. Si la multiherramienta que uséis (o el taladro) tiene una broca de 3mm, no tendréis problema.

Yo no tenía así que he usado la broca más grande que ofrecía la multiherramienta y usado unas fresas para agrandar los agujeros.

De izquierda a derecha, la broca y las fresas usadas para agrandar los agujeros hasta que pasase un tornillo M3.

Otro problema de los soportes de rodamientos es que son más gruesos que los del video así que tengo que usar tornillos M3x16mm y colocar las bridas de otra manera.

Tras colocar las bridas de distintas maneras y que el rodamiento se saliera del soporte igualmente, el siguiente modo parece aguantar y no molesta al eje. Como tanto los soportes de los rodamientos como las bridas son blancos, se ha pintado en rojo por dónde va la brida.


No es una solución ideal pero tendrá que valer. Empiezo a entender por qué ya no se usa este tipo de soporte.

Las clemas también se llaman "regleta de conexión".


Esto no parece haber dado mucho problema. Se aprovecha para dejer el motor y las poleas lo más alineados posible.


Se mueve bien. No he probado el homing pero no parece tener ningun problema.


domingo, 26 de julio de 2015

Dia 13, calibrando el eje X.

Este paso tenía que haberlo hecho hace tiempo (más o menos cuando terminé de montar el eje X) pero no tenía calibre digital y lo he dejado colgando hasta que he conseguido uno.


 Mis medidas fueron:

Nº MedidaValor en FirmwareValor de medidaNuevo valor para firmware
18099.880.16
280.1699.880.32
180.32100'480

domingo, 21 de junio de 2015

Dia 12, el chasis básico


Una vista más cercana a una pareja de abrazadera y soporte del motores z con los tornillos puestos.


Toda la tarea del montaje de los triángulos no es complicada pero requiere mucha paciencia. En el segundo triángulo se puede usar el listón de madera para asegurarse de que las distancias entre las piezas de plástico son las adecuadas.

Si no se tienen dos llaves para apretar las tuercas, se puede usar un alicate grande para sujetar una de ellas mientras se aprieta la otra.


Puede que la parte del soporte del motor que va en las varillas roscadas M8 traiga esos agujeros sin cerrar. Se puede sujetas en su posición apretando las tuercas con la mano.


Las varillas por las que se mueve el eje X son las de 350mm.