As I was about to jump on to something else, my dad brought me to a screeching halt. “Write it down,” he said. “A scientist records what he observes. If you don’t work methodically and write down what you observe, you’re not a scientist. You’re just playing around.”

Robert Bruce Thompson - DIY Science: Illustrated Guide to Home Chemistry Experiments: All Lab, No Lecture
Mostrando entradas con la etiqueta RAMPS. Mostrar todas las entradas

domingo, 10 de abril de 2016

Dia 21. Extrusor III. Calibrando el extrusor y poniendo el hotend.


Para calibrar el extrusor, he cortado unos 30 cm de filamento.

Las rondas de calibración han sido las siguientes

Valor de configuraciónLongitud medida (cm)
777.6105'3
738.5101'1


Mi hotend no trajo adaptador (la parte de plástico negro de arriba) así que tuve que comprarlo aparte.

Las piezas del adaptador

Tampoco encontré mucha información sobre cómo ponerlo así que el montaje siguiente es resultado de unas cuantas pruebas. Puede que haya que cambiarlo más adelante.

Los tornillos son M3x30Importante que sobresalga parte del extremo

Esta pieza se une al coldend de la siguiente manera:

Para alinearlo mejor, se puede pasar un trozo de filamento (el de calibrar el extrusor vale) por el coldend y el hotend y que los guíe. Por las ranuras del adaptador del hotend se tienen que poder ver los agujeros para tornillos del coldend.

Para unir estas dos partes, hay que usar tornillos M3 del largo necesario (en mi caso han sido de 12mm). Todavía no hay que dejarlo unido pero es buen momento para probar qué tornillos se necesitarán.

Una vez unidos, estuve probando cómo meterlo en el carro del eje X. Como en el video, me viene mejor ponerlo torcido pero mi extrusor no necesita tornillos de M4 así que no he tenido que agrandar ningún agujero.

Cuando conecta con la impresora y dice que los termistores le están midiendo 30ºC o así, se refiere a la temperatura ambiente del cuarto en el que está.

Tiempo de calentamiento: me despisté cuando lo puse a calentar y alcanzó los 180ºC antes de que pusiera el cronómetro. Hubo que dejarlo enfriar y esperar.

Al final cronometré el tiempo que tardó en pasar de 40ºC a 230ºC: 1 minuto escaso. Muchísimo más rápido que el lecho caliente.

No tuve humo mientras se calentaba ni con el plástico. Algo de olor sí pero muy leve.

el resultado de la extrusión manual:


Después de la extrusión he estado recolocando cables y envolviendo con cinta Kapton los que podían entrar en contacto con el lecho caliente. De alguna manera me las he arreglado para hacer un cortocircuito con el termistor del extrusor.  Lo he detectado porque el Pronterface me decía que el extrusor estaba a 327ºC.


He tenido que desmontarlo, sacar el termistor y aislarte las patas a conciencia (parece que el corto lo hacía en la zona en que se unen al termistor, no sé si por contacto entre ellas o porque tocaban la parte metálica del extrusor.

Después de aislarlas y envolverlas a conciencia he vuelto a meter el termistor en su hueco y he esperado a que el pegamento para disipadores se seque antes de volver a colocarlo. También he envuelto en Kapton todo el cable.

Si mientras manipuláis el termistor veis que su temperatura sube a 36ºC o así, es por el calor de vuestras manos.


lunes, 14 de diciembre de 2015

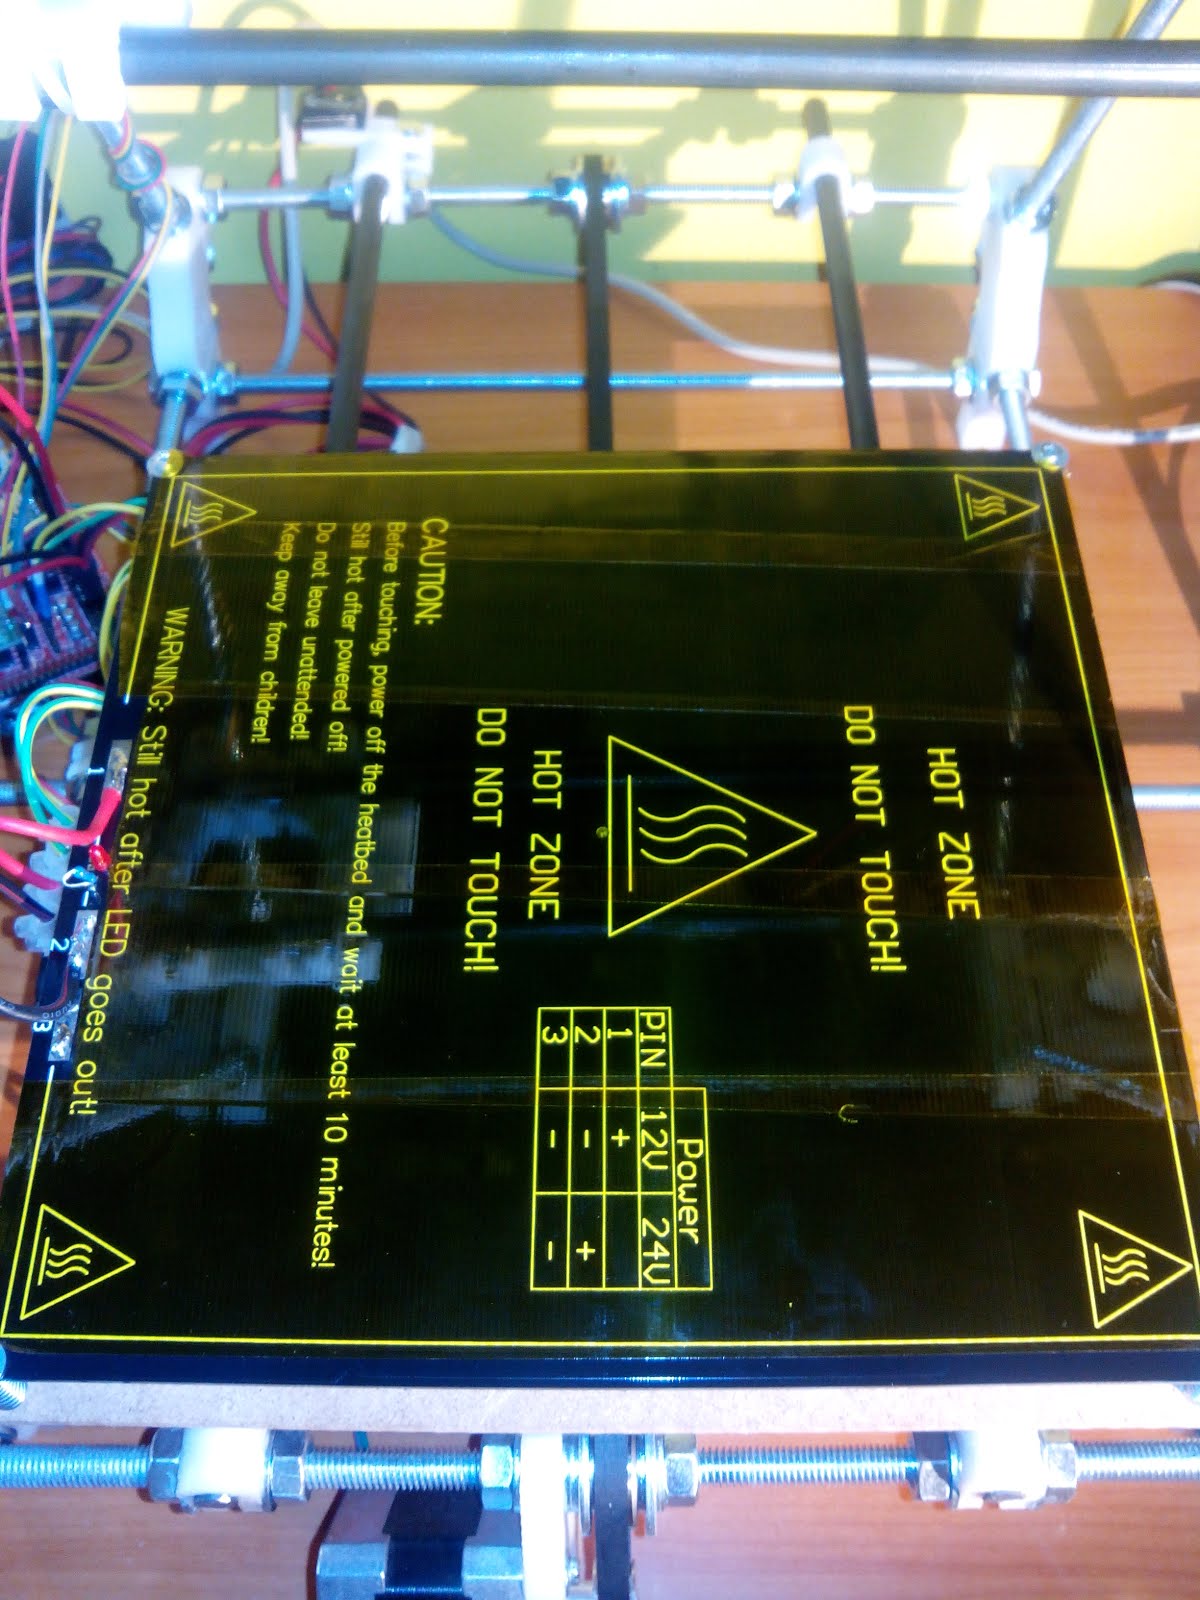
Dia 18. Base caliente. II


Después de seguir las indicaciones de los videos del post anterior y de este, a la hora de hacer las pruebas, me encontré que la base caliente no alcanzaba la temperatura suficiente. 

El problema resultó estar en el grosor de los cables. Los cables recuperados de la fuente de alimentación no sirven para llevar tanta intensidad. Con ellos, la base se calentará muy despacio, no llegará a la temperatura deseada y los cables también se calentarán mucho.

Sustituí los cables con otros de 0'75 mm2 de sección que saqué comprado cable de audio y separando los dos hilos. También aproveché para quitar el bloque de estaño y conectar los pines 2 y 3 de un modo más limpio.

Conexión entre los pines 2 y 3. Conexión de los nuevos cables a la base caliente


A la altura del video 50 (en este mismo post), hay algunas notas sobre las pruebas de la base caliente.


No lo he probado en este momento porque no me apetecía cambiar el firmware.

mi RAMPS es la 1.4 y se le conecta la base caliente igual que a la 1.3.

Borna 8. Atención a la polaridad de los cables, el rojo es el que va al pin 1 de la base caliente


Aunque no lo dice, los cables del video parece que tienen una cubierta extra (posiblemente termoretráctil), supongo que es para protegerlos del calor de la base.

Para aislarlos un poco (y por si acaso la cubierta normal del cable no aguanta el calor), he pegado una capa de cinta Kapton en la base caliente por donde van a pasar los cables del termistor.

Termistor colocado y sujeto a conciencia con cinta Kapton de 50mm de ancho.

Para la medida de la resistencia del termistor es muy importante tener en cuenta la temperatura ambiente de la habitación en la que se está.


Mi termistor es de 100 KΩ pero a una temperatura ambiente de 19ºC el multímetro me daba una medida de 123 KΩ. En un principio pensé que se habían equivocado al enviármelo y lo configuré como si fuera un termistor de 200 KΩ.

Cuando conectaba con el Pronterface,  me decía que la temperatura ambiente era de 37ºC. Al configurarlo como termistor de 100 KΩ, el Pronterface ya me daba una lectura correcta.


Los resultados de mis pruebas.

Con cable recuperado de la fuente de alimentación: tarda 17 minutos para subir 49ºC (desde los 42ºC hasta los 93ºC).

Con cable de audio, 75 mm2 de sección: tarda 14 minutos para subir 82ºC (desde los 22ºC hasta los 104ºC).

A partir de los 90ºC el aumento de temperatura va mucho más lento.

Como dice en el video, no es necesario llegar a los 110ºC para imprimir. Si se usa PLA en lugar de ABS, la temperatura es mucho más baja. Y se puede bajar más con aditivos que ayuden a que la primera capa de plástico se pegue, como la laca.


En los foros de usuarios de impresoras 3D se pueden encontrar hilos dedicados a mejorar el agarre del plástico y muchos ha llegado a la conclusión de que la laca es de las mejores soluciones en relación calidad/precio. También han encontrado que la variedad "antiencrespamiento" no vale.

También se puede ver en algunas tiendas laca específica para impresión 3D, muchas veces se trata de laca normal a la que no se le ha añadido perfume.

Post en un blog sobre el uso de la cama caliente y la laca en: http://elfilamento.com/2014/08/17/como-evitar-el-warping/


La base caliente con la Kapton.


viernes, 20 de febrero de 2015

Dia 6, Ajustando la corriente de los motores.


En la RAMPS 1.4, la conexión del multímetro con la placa hay que hacerla en el conector de corriente que alimenta a los motores y el lecho caliente.

Si colocas la RAMPS de manera que los conectores de corriente quedan en la esquina inferior izquierda, el multímetro hay que conectarlo en las dos conexiones de abajo.

El multímetro y la placa conectados. La sonda roja al cable de la fuente de alimentación y la sonda negra a la placa.

Si no se tiene un destornillador cerámico o algo que lo supla, se puede usar un destornillador de precisión normal pero a intervalos muy breves. Se oirán un zumbido y la medida de intensidad que marca el multímetro cambiará. Para ver la medida de la intensidad hay que retirar el destornillador.
 Si se mantiene mucho tiempo el destornillador metálico en el potenciómetro, se puede llegar a provocar un cortocircuito. 

Estos destornilladores funcionan bién, no salen caros y se pueden conseguir en varias tiendas online


El gcode de la marcha imperial es demasiado viejo para funcionar en las versiones de software que estoy usando.

Como la idea es probar si los motores se mueven a la vez, he usado otro archivo de la carpeta de test que está en la del programa Printrun.

Hice una copia del archivo "casino-chip_export.gcode" y la abrí con un editor de texto (el bloc de notas, mismamente). Hay que cambiar la línea donde pone "G28" (por ";G28"). La instrucción G28 indica que los motores se muevan hasta la posición inicial (que todavía no tenemos preparada), el ";" al principio de la línea la marca como un comentario y hace que sea ignorada.

La línea 3 es donde hay que poner un ";" al principio para comentarla.
 Con estos cambios ya se puede usar el archivo para hacer la prueba. En la interfaz del Pronterface hay un botón donde pone "Off" que puede parar la impresión.

domingo, 1 de febrero de 2015

Dia 5, Motores


Lo primero que tenemos que saber de los motores es que hacen falta 5 de ellos:
    -> 1 para el eje X
    -> 1 para el eje Y
    -> 2 para el eje Z
    -> 1 para el extrusor
   
Lo segundo es que NEMA17 es un estándar de tamaño del frontal para un motor, el estándar NEMA (National Electrical Manufacturers Association) indica el tamaño del frontal en décimas de pulgada.

Así, el frontal de un motor NEMA17 mide 1'7 pulgadas x 1'7 pulgadas (1'7 pulgadas = 43.2 mm).

Los motores que se usen necesitan cumplir con lo siguiente:
    -> Tamaño NEMA17
    -> Corriente, entre 1'5 a 1'8 A.
    -> Voltaje, entre 1 y 4 V.
    -> Frecuencia, de 3 a 8 mH
    -> 1'8 a 0.9 grados por paso, que son entre 200y 400 pasos por vuelta completa (esto indica la "cantidad de giro" más pequeña que puede hacer el motor de una sola vez).
    -> Un toque mínimo de 4'5kg·cm.
   
El toque se puede explicar como la fuerza con la que gira algo, en este caso, indica que si al eje de tu motor le pusieras una palanca de 1 cm. tu motor podría mover un peso de 4'5kg que estuviera en la punta de esa palanca.

La unidad oficial de torque es el Newton por metro (N·m) pero es posible que encontréis el torque de un motor expresado como kilos por centímetro, kilos por metro, pulgadas, libras por pie o libras por pulgada. Se puede calcular de unas unidades a otras sin complicaciones (la equivalencia gramo -> Newton es 1 g = 0.00980665 N).

En la medida de lo posible, intentad obtener unos motores sin conector (es mejor que les salga el cableado), siempre puedes ampliar el cableado a base de empalmar, pero es más complicado trabajar cuando el motor tiene un conector al que enchufarle un cable.


Es importante recordar que entre la RAMPS 1.2 (que es la que se ve en el video) y la RAMPS 1.4, la ubicación de los Pololu (los controladores de los motores) han cambiado.

Como podéis comprobar, en la versión 1.2, hay un solo extrusor que comparte fila con el motor del eje X.  Pero en la versión 1.4, hay dos extrusores que ocupan la fila superior y los motores de los ejes están todos en la fila inferior.


 Es posible que en la placa RAMPS vengan unos jumpers ya puestos (si no vienen, habrá que conseguirlos de otro modo).
En cada grupo de jumpers, se numeran de arriba a abajo.


Son para configurar en los drivers (pololu) de los motores, el giro mínimo de los motores paso a paso. La configuración por defecto para la impresora es 1/16 de paso, esto es, ponerlos todos.

jumper            Tamaño del paso
 1     2    3
 no   no    no    paso completo
 sí   no    no    medio paso
 no   sí    no    1/4 de paso
 sí   sí    no    1/8 de paso
 sí   sí    sí    1/16 de paso

Tabla obtenida de aquí


domingo, 30 de noviembre de 2014

Dia 2, el software.

En esta sesión, se han recorrido los tres videos sobre el software que hay que meter en nuestras placas.


Como mi ordenador ha de tener Windows 7 por obligación (un problema de drivers), yo uso el ARDUINO IDE 1.0.5-r2. El skech "Blink" funcionará igual, en el firmware que se cargará en un video posterior habrá que hacer algunos cambios para que compile.

Cuando se prueba el programa "Blink" sobre las placas de Arduino y RAMPS unidas, debería parpadear un led tanto en la RAMPS como en el Arduino.

El LED verde es el de la RAMPS, el puntito naranja es el LED del Arduino.


El Sprinter que indican en el tutorial da problemas de compilación en Arduido IDE 1 y posteriores. Los cambios necesarios para que compile están en este enlace y se traducen a continuación:

Sprinter compilará en Arduino 1.0 con los siguientes cambios:

Sd2Card.cpp
Cambiar #include <WProgram.h>  por #include <Arduino.h>

SdFat.h
  Cambiar void write(uint8_t b);  por  size_t write(uint8_t b);

SdFile.h
Cambiar  #include <WProgram.h>  por  #include <Arduino.h>

Cambiar void SdFile::write(uint8_t b) {  por size_t SdFile::write(uint8_t b) {

Sprinter.h
Cambiar #include <WProgram.h>  por  #include <Arduino.h>
También, el IDE renombrará "Sprinter.pde" a "Sprinter.ino" porque ".ino" es la nueva extensión de fichero por defecto.

 El zip con los cambios aplicados que he usado está en este enlace.

En Windows 7, la ruta al Skechbook del IDE de Arduino es: C:\Users\[USUARIO]\Documents\Arduino\

El valor de la constante MOTHERBOARD tanto para RAMPS 1.3 como RAMPS 1.4 es 33.


El printRun del enlace que indica no muestra bien los controles en Windows (el control circular de la izquierda desaparece por completo). En este enlace se puede bajar el que estoy usando, le he añadido la carpeta test a la que hace referencia para poder seguir el tutorial.

domingo, 9 de noviembre de 2014

Dia 1, empezando con la electrónica.


Empezamos con la comprobación de la electrónica. Como estos videos ya tienen cerca o más de 2 años, algunas cosas han cambiado y las detallo tras el mismo.


En mi caso, he usado una placa RAMPS 1.4, que a efectos de este tutorial, es igual a la RAMPS 1.3 que menciona en el video.

La principial diferencia entre la versión 1.2 de la placa y la 1.4 es la posición del controlador de los motores:

Las placas RAMPS 1.2 Y 1.4. La versión 1.4 soporta un extrusor extra, tiene 4 cables para alimentación y los controladores de los motores están en la misma fila.


Mis dos placas RAMPS 1.4


Como quería poner los zócalos para los transistores que se sugieren en el video, compré un kit de RAMPS 1.4 para montar (la placa verde), tiene alguna soldadura mal hecha porque el eje Z no responde y, además, me inutiliza el eje Y hasta que la reinicio.


La placa roja la compré ya montada. Los transistores están soldados directamente a la placa, pero sí conseguí poner el disipador para MOSFET al transistor del lecho caliente.

El disipador atornillado al transistor, hubo que doblar las patas del transistor un poco.